
自然界中的生物能够通过灵活切换运动方式适应复杂多变的环境。对于小尺寸软体机器人而言,人体胃肠道内狭窄的生理开口、复杂的组织褶皱以及黏弹性黏液,对其运动能力与环境适应性提出了较高要求。然而,现有软体机器人通常难以同时兼顾高速运动、多模态操控与复杂环境适应能力。因此,如何通过材料与结构的协同设计,实现小尺寸机器人的高速、多模态及可重构运动,仍是该领域面临的重要挑战。
近日,浙江大学毛国勇研究员团队提出了一种可折叠的多模态软体电磁机器人(M-SEMR)。该机器人采用嵌入液态金属流道的六辐条弹性体结构,在静态磁场中利用洛伦兹力驱动,实现了高速滚动、步行、全向爬行及水下运动等多种运动模式。机器人最高滚动速度达到818 mm/s(约26倍体长每秒),可在约0.3秒内完成姿态切换,并通过折叠将占据体积减少79%。研究团队进一步验证了机器人在多种非结构化环境及离体猪胃中的运动与定点药物释放能力。相关研究以“A foldable small-scale soft electromagnetic robot for multimodal navigation in confined and unstructured environments”为题发表于 Nature Communications。
受黄金轮蛛等生物多模态运动机制的启发,研究团队设计了一种由六个独立软体电磁执行模块组成的机器人(图1)。每个模块均采用弹性体封装液态金属流道,形成可变形的柔性导电线圈。当电流通过液态金属流道时,导体在外部静态磁场中受到洛伦兹力作用,驱动模块产生弯曲、扭转等变形。通过独立控制各模块的驱动电流及其作用时序,机器人能够实现不同形式的运动。
该机器人整体质量仅为3.84 g,具有站立和躺卧两种基本姿态。在站立姿态下,机器人可通过模块的周期性弯曲实现高速滚动和三种步行模式;在躺卧姿态下,则可通过模块扭转及不同模块的协同驱动,实现多方向爬行与原地旋转。结合主动姿态切换,机器人构建了包含九种主要运动模式的多模态运动体系,在保持结构紧凑性的同时,实现了多种运动功能的集成。
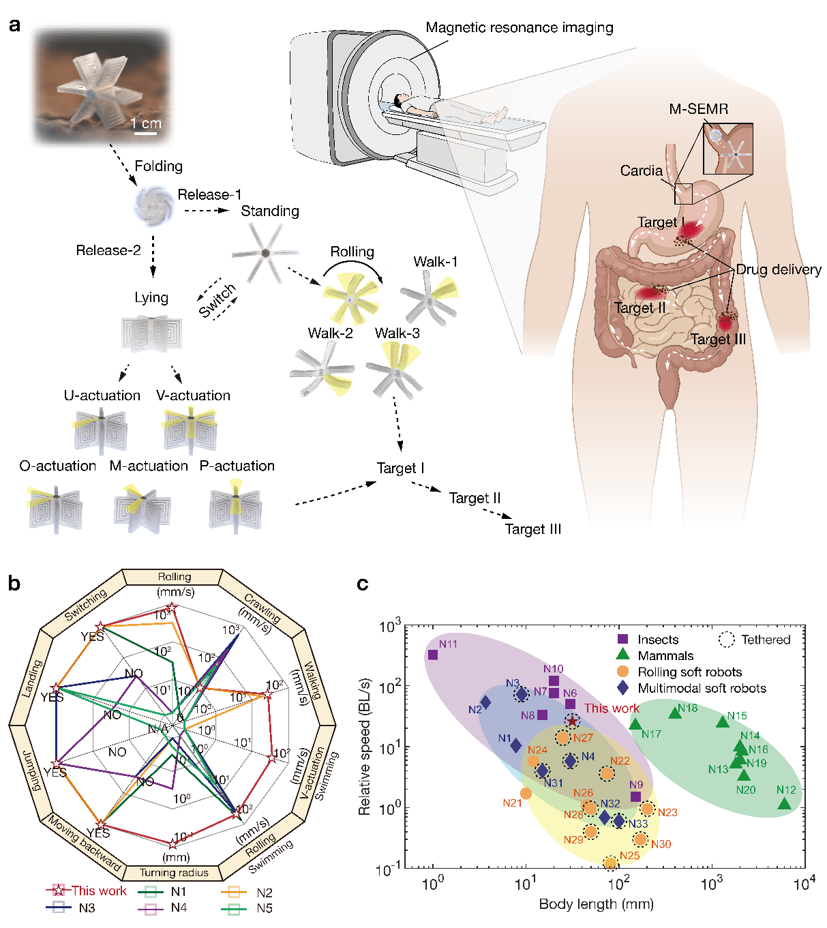
图1. 多模态软体电磁机器人M-SEMR的结构设计、运动模式及性能对比。
针对软体机器人运动速度受限的问题,研究团队结合理论建模、多体动力学分析与有限元模拟,研究了软体结构变形对机器人快速启动及能量传递的影响(图2)。研究发现,柔性执行模块在驱动初期能够通过快速弯曲产生显著的驱动效果,使机器人获得比刚性结构更快的启动响应。通过增大驱动电流,机器人的启动时间由40 ms缩短至20 ms,为高速连续滚动奠定了基础。
在此基础上,团队设计了多模块顺序驱动策略,使机器人能够通过连续的模块变形实现快速滚动。在60 Hz驱动频率下,机器人最高滚动速度达到818 mm/s,相当于每秒移动约26倍自身长度。针对高频驱动下启动成功率降低的问题,团队进一步提出低频启动与高频驱动相结合的混合控制策略,将滚动启动成功率由10%提升至80%,同时保持698 mm/s的高速滚动性能。此外,机器人在不锈钢、硅胶、亚克力、聚氨酯、砂纸及纸张等不同基底上均实现了超过500 mm/s的滚动速度,展示出良好的多基底运动能力。
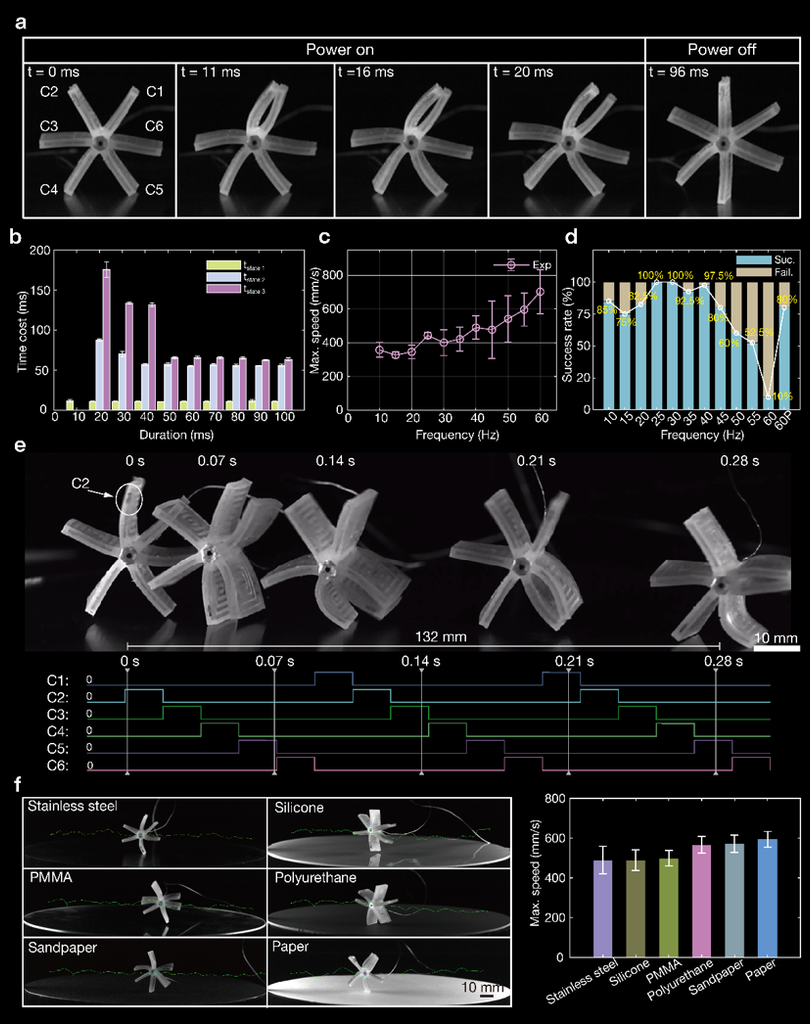
图2. M-SEMR的高速滚动机制、运动性能及多基底运动测试。
为进一步提升机器人的运动灵活性,研究团队利用软体执行模块的弯曲与扭转变形,开发了三种步行模式和三种双模块协同爬行策略(图3)。在站立姿态下,通过选择性驱动顶部或底部的不同执行模块,机器人能够改变支撑与推进方式,实现多种步态,最高步行速度达到24.26 mm/s。
在躺卧姿态下,团队通过改变驱动模块的空间组合及电流方向,使机器人能够实现六方向直线爬行、前进与后退,以及顺时针和逆时针旋转。其中,对置模块的协同驱动能够实现原地转向,进一步提升了机器人的路径操控能力。研究团队还通过开环控制,使机器人成功完成了“ZJU”字母轨迹运动,验证了其多方向运动与路径导航能力。上述结果表明,通过对柔性模块进行选择性驱动,可以在同一机器人结构中实现多种运动功能,为复杂环境中的灵活操控提供了新的策略。
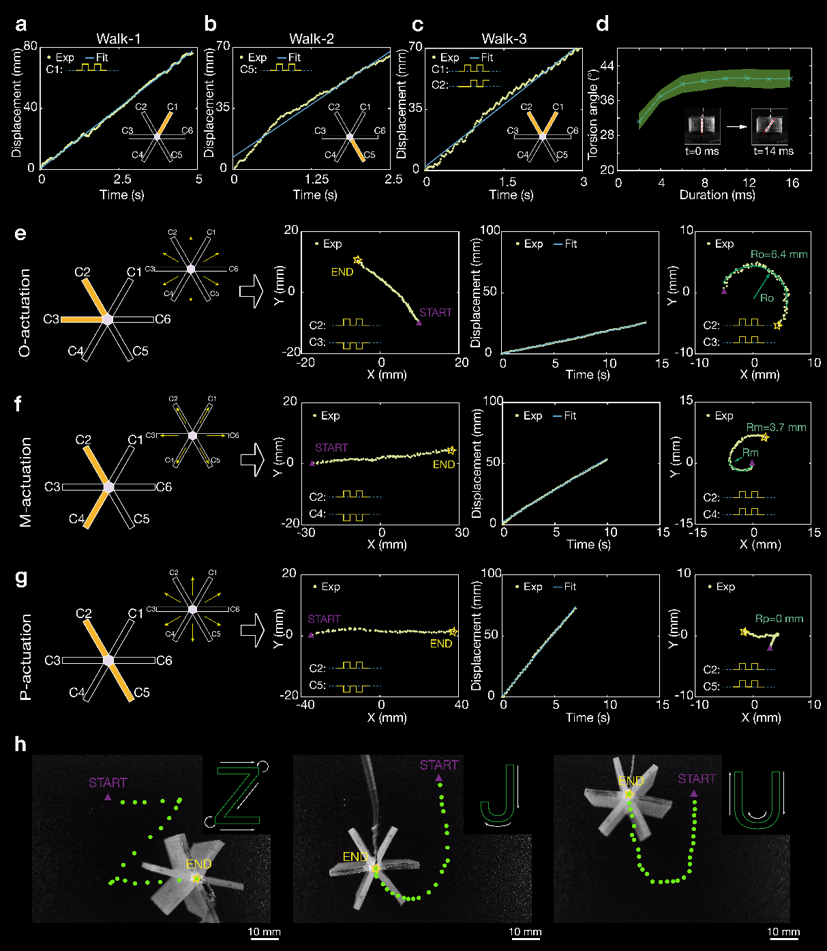
图3. M-SEMR的三种步行模式、三种双模块协同爬行策略及“ZJU”轨迹导航。
在复杂受限环境中,机器人的运动能力不仅取决于移动速度,还受到自身姿态与空间几何约束的共同影响。针对这一问题,研究团队设计了主动姿态切换策略,使机器人能够在站立与躺卧姿态之间快速转换(图4)。实验表明,机器人能够在约350 ms内由站立姿态切换至躺卧姿态,并通过依次驱动不同执行模块,在约300 ms内重新站立。
为验证姿态切换在受限环境中的作用,团队设计了一项狭窄空间穿越实验。机器人在站立姿态下高度为27 mm,无法直接滚动穿过高度仅为26 mm的通道。通过主动切换至躺卧姿态,机器人将自身高度降低至16 mm,随后采用爬行模式穿越狭窄空间,并在通过障碍后重新站立,恢复滚动运动。此外,机器人在受到外部载荷压缩至约6 mm高度后,仍能够在卸载后恢复运动功能,并可在持续压缩的狭窄空间内保持前进,展示了其良好的结构柔顺性与鲁棒性。
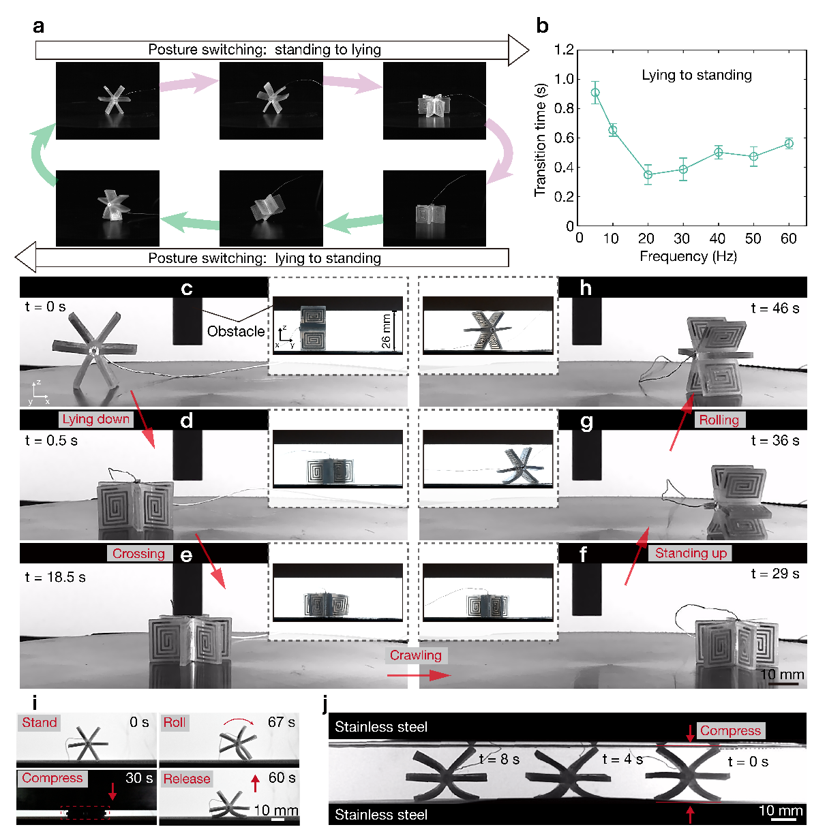
图4. M-SEMR的主动姿态切换、狭窄空间穿越及结构鲁棒性测试。
为进一步提升机器人通过狭窄入口的能力,研究团队利用弹性体的可折叠特性,提出了一种紧凑化部署策略(图5)。机器人在完全展开状态下的直径为31.5 mm,通过折叠可缩小至14.5 mm,占据体积减少约79%。团队利用可溶解的聚乙烯醇(PVA)薄膜对折叠后的机器人进行封装,使其能够以紧凑状态通过尺寸受限的入口。
在模拟部署实验中,折叠后的机器人成功通过内径为18 mm的管道进入水环境。随着PVA薄膜逐渐溶解,弹性体结构释放储存的弹性应变能,机器人自动展开并恢复原始结构,随后在电磁驱动下重新开始运动。进一步的水下实验表明,机器人能够通过调节驱动频率,在滚动运动与V型驱动运动之间切换,最大平均水下滚动速度达到51.7 mm/s,水下姿态切换时间可缩短至200 ms。上述结果验证了机器人从折叠封装、水下展开到恢复运动的完整过程,为其在液体环境及狭窄入口条件下的部署提供了实验基础。
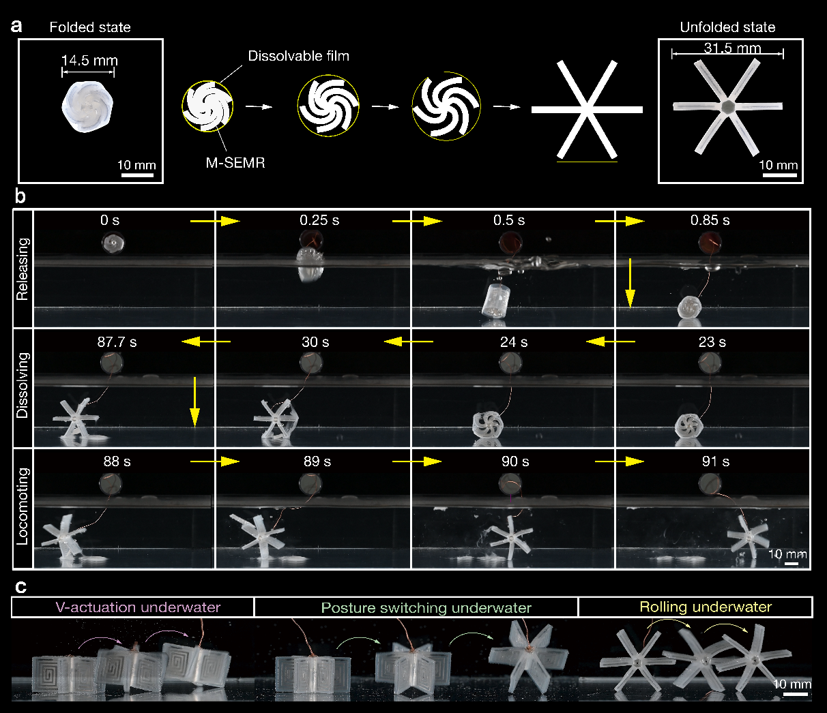
图5. M-SEMR的折叠封装、水下自主展开及水下多模态运动。
为验证机器人在复杂非结构化环境中的运动能力,研究团队构建了多种具有不同几何与材料特征的实验场景,包括离散障碍、周期性起伏表面、黏弹性凝胶、高黏度流体及仿生胃部曲面等(图6)。实验表明,机器人能够在0.6秒内跨越最大倾角为38°的楔形障碍,并成功越过高度为10 mm的台阶。在具有黏附性的明胶表面上,机器人实现了226.2 mm/s的平均滚动速度;在黏度为800 mPa·s的高黏度流体中,仍能够以34.5 mm/s的速度滚动。此外,机器人还能够在约2秒内完成由水环境向陆地环境的过渡,展示了其在不同几何约束与介质条件下的运动适应能力。
在此基础上,研究团队进一步集成了基于电解驱动的可控药物释放模块。该模块通过电解产生气体,推动储药腔中的液体经微流道排出,使机器人能够在移动至目标位置后实现多次、不同剂量的液体释放。为探索其生物医学应用潜力,团队进一步开展了离体猪胃实验。实验中,折叠封装的机器人在模拟胃液环境中展开,随后穿越复杂的胃部褶皱并移动至指定区域,最终完成液体药物的定点释放。该实验将结构折叠、多模态运动与药物释放功能相结合,验证了机器人在真实离体生物组织环境中的运动与功能集成能力。
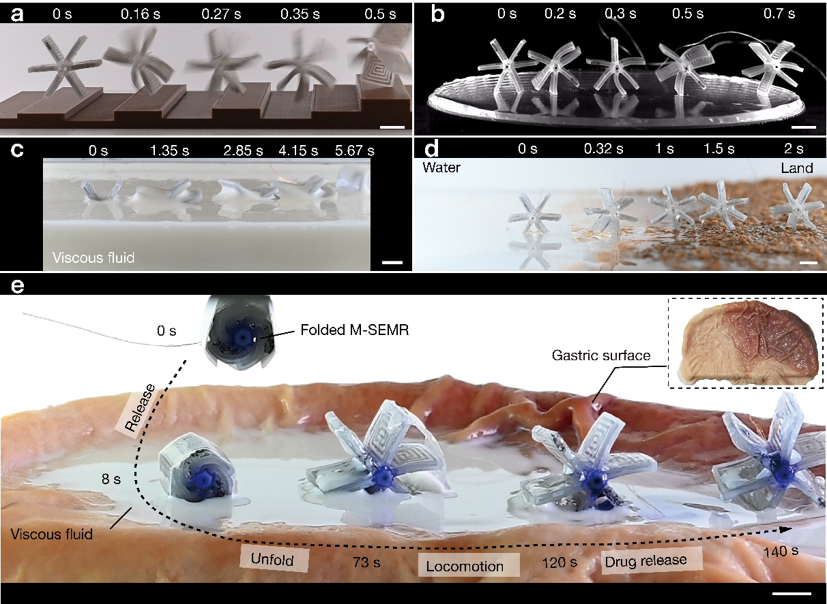
图6. M-SEMR在复杂非结构化环境中的运动表现及离体猪胃内定点药物释放实验。
综上所述,本研究通过软体电磁驱动、六辐条模块化结构与多模态控制策略的协同设计,开发了一种兼具高速运动、灵活姿态切换、结构可折叠性及复杂环境适应能力的小尺寸软体机器人。该机器人不仅能够实现高速滚动与多方向操控,还可通过主动姿态切换和结构折叠穿越受限空间,并在多种非结构化环境中保持运动能力。离体猪胃中的运动与药物释放实验进一步展示了其在未来胃肠道药物递送、微创医疗及健康监测等领域的应用潜力。
目前,该机器人仍依赖外部磁场和有线电流驱动,进一步小型化、无线化及体内应用仍需后续研究。未来,通过高精度制造、微型化供能与控制系统集成,有望进一步拓展多模态软体机器人在复杂受限环境中的应用范围。
本文的共同第一作者为浙江大学博士研究生吕志豪和张骁勇,通讯作者为浙江大学毛国勇研究员,浙江大学曲绍兴教授共同指导了该研究。研究团队感谢浙江大学杨卫院士、李铁风教授和赵沛教授在研究过程中提供的宝贵建议。该研究得到了国家重点研发计划、国家自然科学基金、浙江省自然科学基金等项目的支持。
相关论文:
Z. Lv#, X. Zhang#, X. Liu, M. Zhang, X. Song, Y. Liu, S. Qu, G. Mao*. A foldable small-scale soft electromagnetic robot for multimodal navigation in confined and unstructured environments. Nat Commun (2026).
原文链接: https://www.nature.com/articles/s41467-026-78006-w
相关视频参见:哔哩哔哩账号:Maolab-ZJU
Last Updated on 2026-09-22 by Rocket Mao